

公海jcjc-艾利特 Centaur-G1 輪式人形機器人:一腦多形,元啟萬物
當工業場景對于柔性、智能及快速部署的需求連續晉升,傳統主動化裝備正于觸達能力界限。呆板人再也不只是完成單一動作的履行裝備,而是需要理解情況、計劃使命、協同操作,并于差別場景中完成不變步履。
于這一趨向下,艾利特呆板人推出輪式人形呆板人 Centaur-G1。作為艾利特“一腦多形”戰略下的人形呆板人產物,Centaur-G1 搭載艾利特自研工業具身年夜模子元啟 Primo,以輪式挪動底盤、人形雙臂、多模態感知、力控交互及空間智能能力,摸索具身智能于真實場景中的落地路徑。
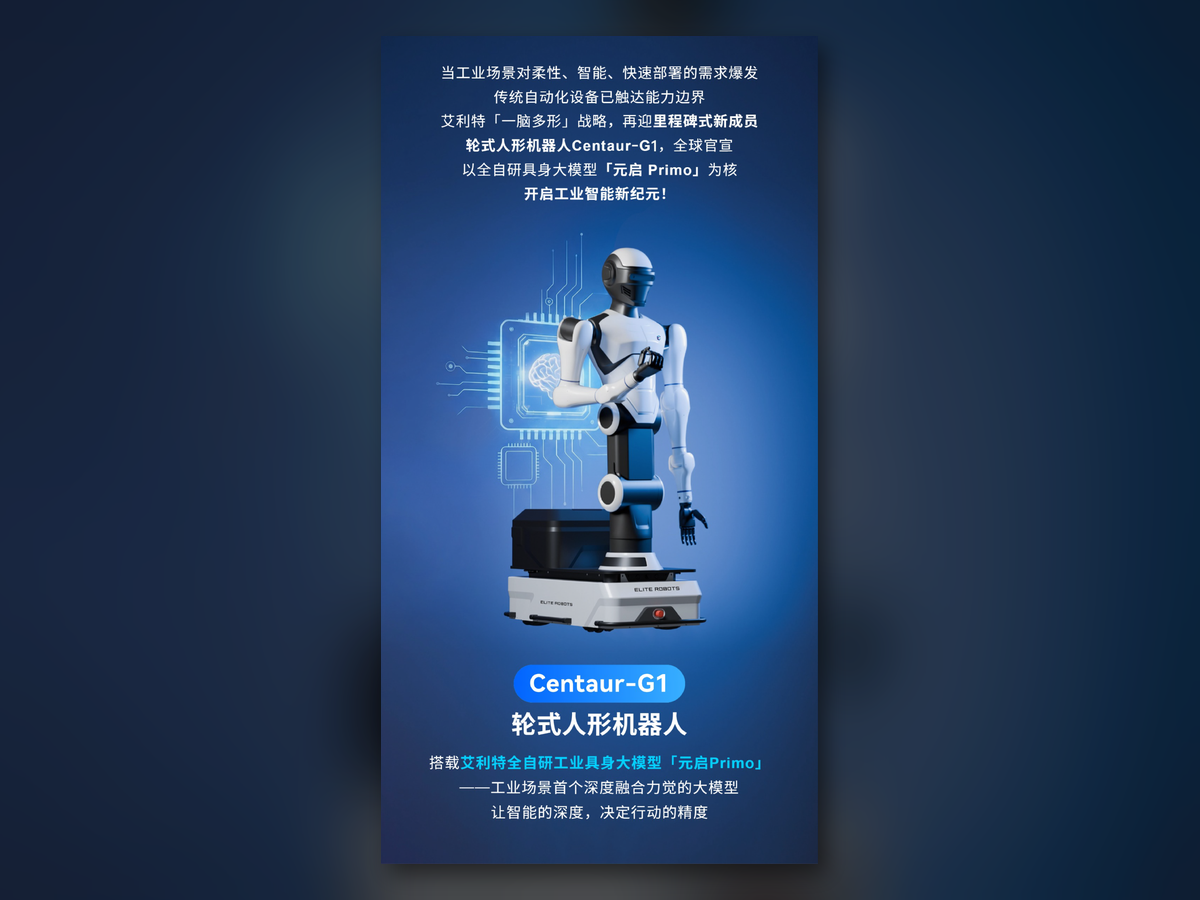
Centaur-G1 搭載的元啟 Primo,是艾利特面向輪式人形呆板人的具身年夜模子能力。它不是自力產物,而是 Centaur-G1 的智能引擎,支撐呆板人完成感知、理解、計劃及動作決議計劃。
元啟 Primo 原生交融多模態感知、世界模子、強化進修與端到端決議計劃能力,籠罩感知層、決議計劃計劃層及空間理解層。它讓呆板人不只是“按步伐履行”,而是可以或許于動態、繁雜、非布局化情況中,繚繞使命方針完成更靠近真實操作需求的判定與步履。
真實情況其實不老是尺度、不變、可猜測的。反光零件、動態光照、密集重疊、職員挪動及裝備遮擋,城市影響呆板人對于場景的理解。
Centaur-G1 經由過程激光雷達、頭部 RGB-D 相機、腕部雙目微距相機及結尾六維力傳感器,構建多模態感知系統。視覺、深度與力覺及時交匯,讓呆板人可以或許同時理解空間位置、物體狀況及接觸反饋。
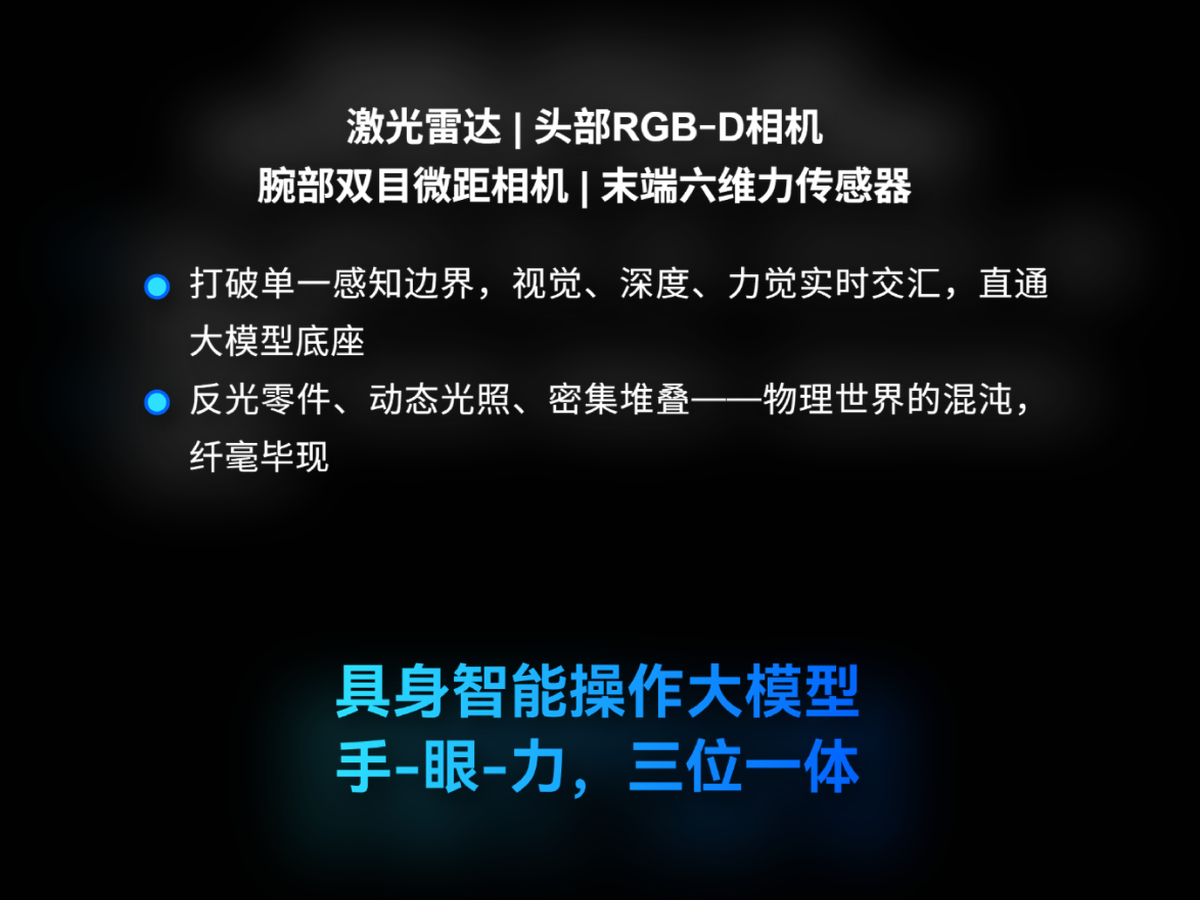
這套感知系統,讓 Centaur-G1 于工業巡檢、邃密操作、雙手裝置、柔性搬運等使命中,具有更完備的現場理解能力。呆板人不只“瞥見”情況,還有能經由過程力覺反饋理解接觸歷程,從而削減操作盲區及動作過沖。
手目力眼光協同:讓智能深度決議步履精度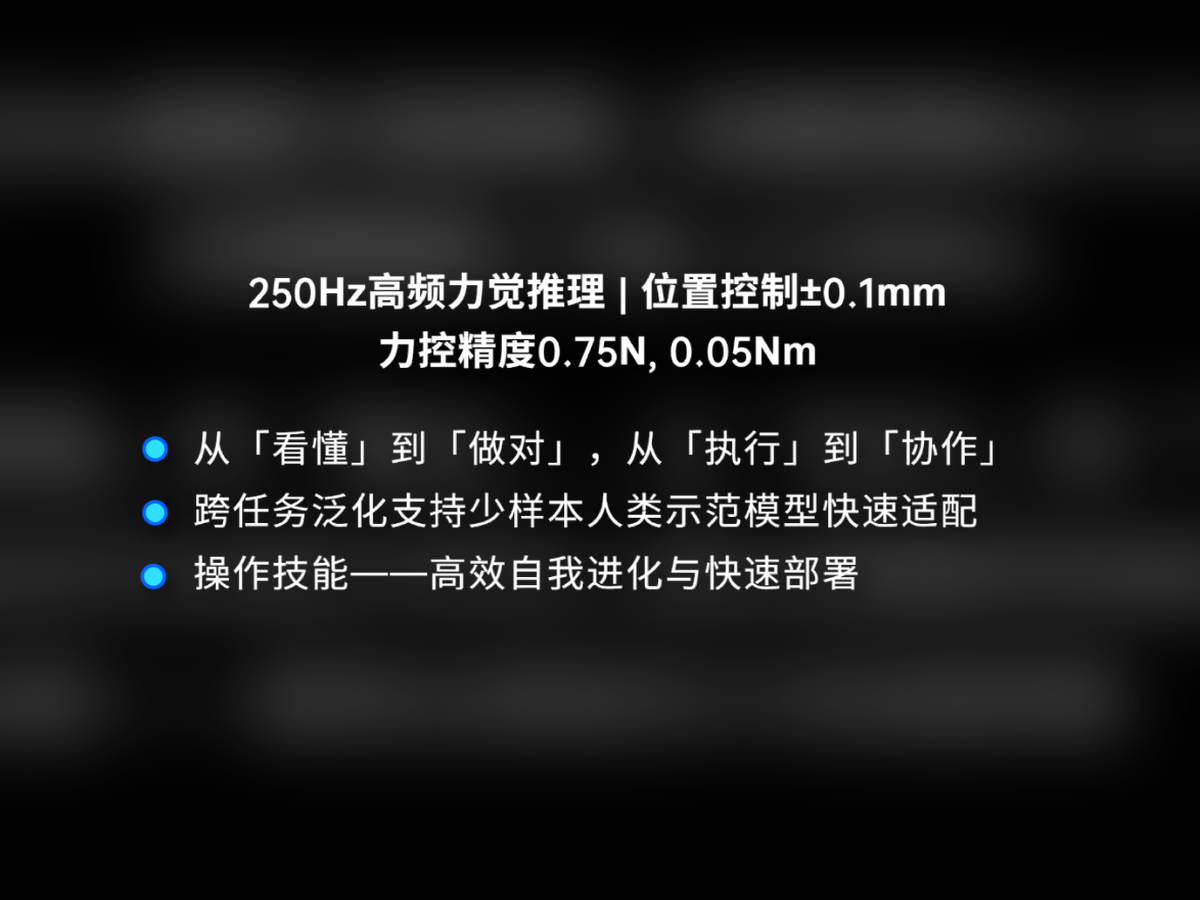
于具身智能場景中,呆板人可否不變完成使命,要害不只于在“看患上見”,還有于在“做患上準”。Centaur-G1 將高精度力控反饋融入具身智能操作能力,經由過程手、眼、力協同,讓呆板人于周詳插接、雙手裝置、柔性搬運等使命中具有更高的動作一致性。
按照產物發布信息,Centaur-G1 具有 250Hz 高頻力覺推理能力,位置節制精度可達 ±0.1妹妹,力控精度可達 0.75N / 0.05Nm。對于在需要邃密交互的使命,這些能力有助在呆板人于操作歷程中聯合視覺與力覺反饋舉行動態調解。
空間智能:面向永劫序使命及繁雜情況
人形呆板人進入真實場景,不只要完成單次動作,還有要理解使命步調、空間位置及情況變化。Centaur-G1 具有自立摸索、語義建圖、天然語言指令解析及永劫序使命邏輯拆解能力。
例如,當使命再也不是簡樸的“挪動到某點”,而是“去試驗臺拿起移液槍,走到左邊事情臺舉行加樣”,呆板人需要理解方針物、使命挨次、空間路徑及操作動作之間的瓜葛。Centaur-G1 恰是繚繞這種繁雜使命構建能力閉環。
輪式雙臂:為工業而生,為效率而行
與雙足人形呆板人比擬,輪式構型于工業地面、試驗室、機房、貿易空間等平整場景中更夸大不變性、效率及工程部署。Centaur-G1 采用全向挪動底盤,具有邃密化建圖、±0.01m 高節奏導航及 360° 全向自由挪動能力,可于狹小通道中矯捷穿行,自立計劃路徑。
這類輪式挪動能力,使 Centaur-G1 再也不局限在單一工位,而是可以繚繞多個使命點履行跨區域使命,合適工業巡檢、物料轉運、裝備輔助操作及多場景辦事摸索。
高精度雙臂協作:雙手裝置,周詳插接,柔性搬運
Centaur-G1 采用 7 自由度冗余機械臂,單臂負載 5kg,雙臂協同負載 10kg,反復定位精度 ±0.1妹妹。共同自研雙臂協同計劃算法,呆板人可以或許面向雙手裝置、周詳插接、柔性搬運等使命舉行協同操作。
對于在智能制造、科研教誨、試驗室主動化及辦事場景而言,雙臂協作的意義不只是“多一只手”,而是讓呆板人具有更靠近人類的操作方式,可以處置懲罰需要攙扶、對于位、遞送、插接及組合動作的使命。
多模態感知交融:認知無盲區,操作無過沖
Centaur-G1 經由過程頭部 RGB-D 全局定位、腕部雙目微距顯微操作及結尾六維力和婉節制,將情況理解、近間隔不雅察及接觸反饋聯合起來。
這讓呆板人可以或許于宏不雅場景及微不雅操作之間切換:既能理解本身處于甚么情況中,也能判定手邊物體的位置、姿態及接觸狀況。對于在真實使命而言,這類交融能力是呆板人走向“可理解、可協作、可進化”的要害基礎。
焦點能力速覽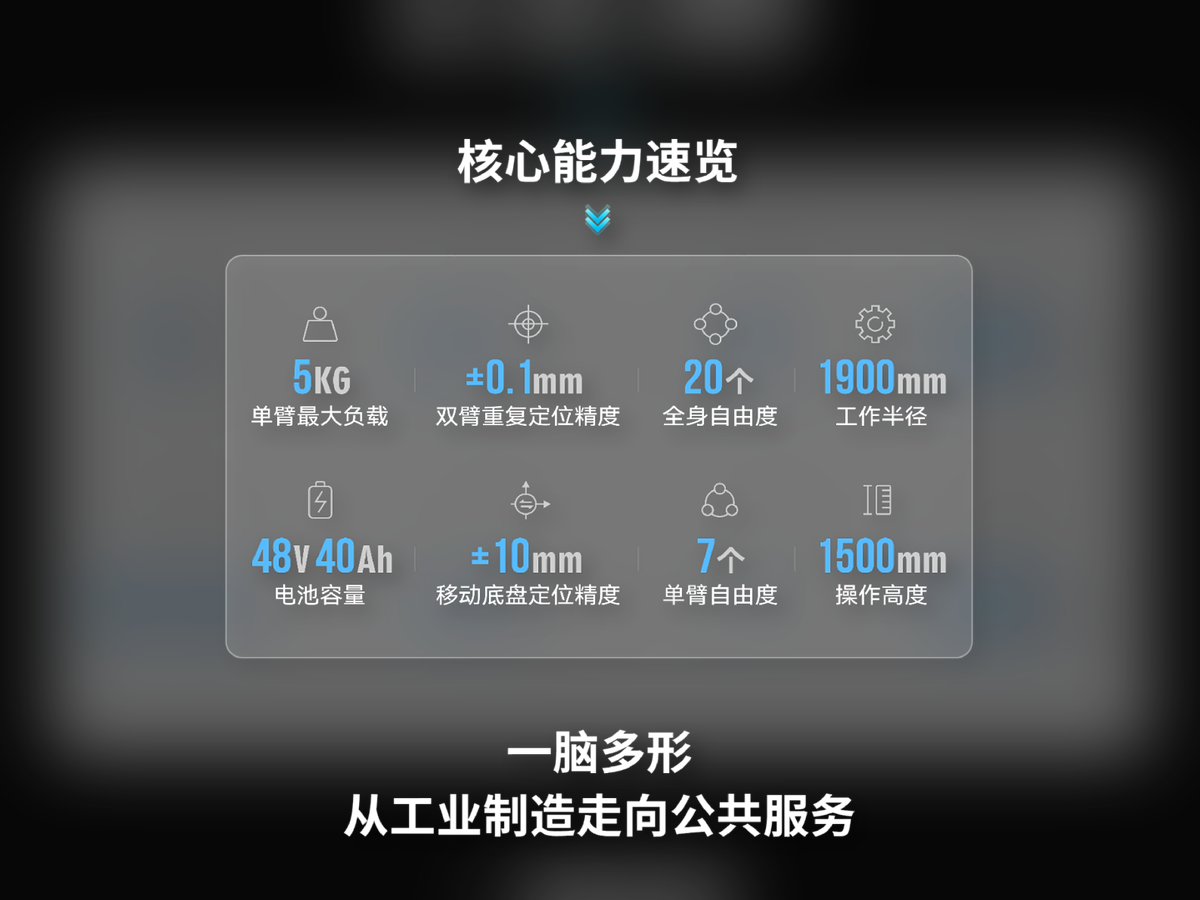
Centaur-G1 的焦點能力包括:
單臂負載:5kg反復定位精度:±0.1妹妹全身自由度:20 個電池容量:48V 40Ah挪動底盤定位精度:±10妹妹單臂自由度:7 個操作高度:1500妹妹
以上參數建議官網發布時直接與 21.png 連結一致,不分外擴大未經確認的參數項。
艾利特輪式人形呆板人典型運用場景:從工業制造走向大眾辦事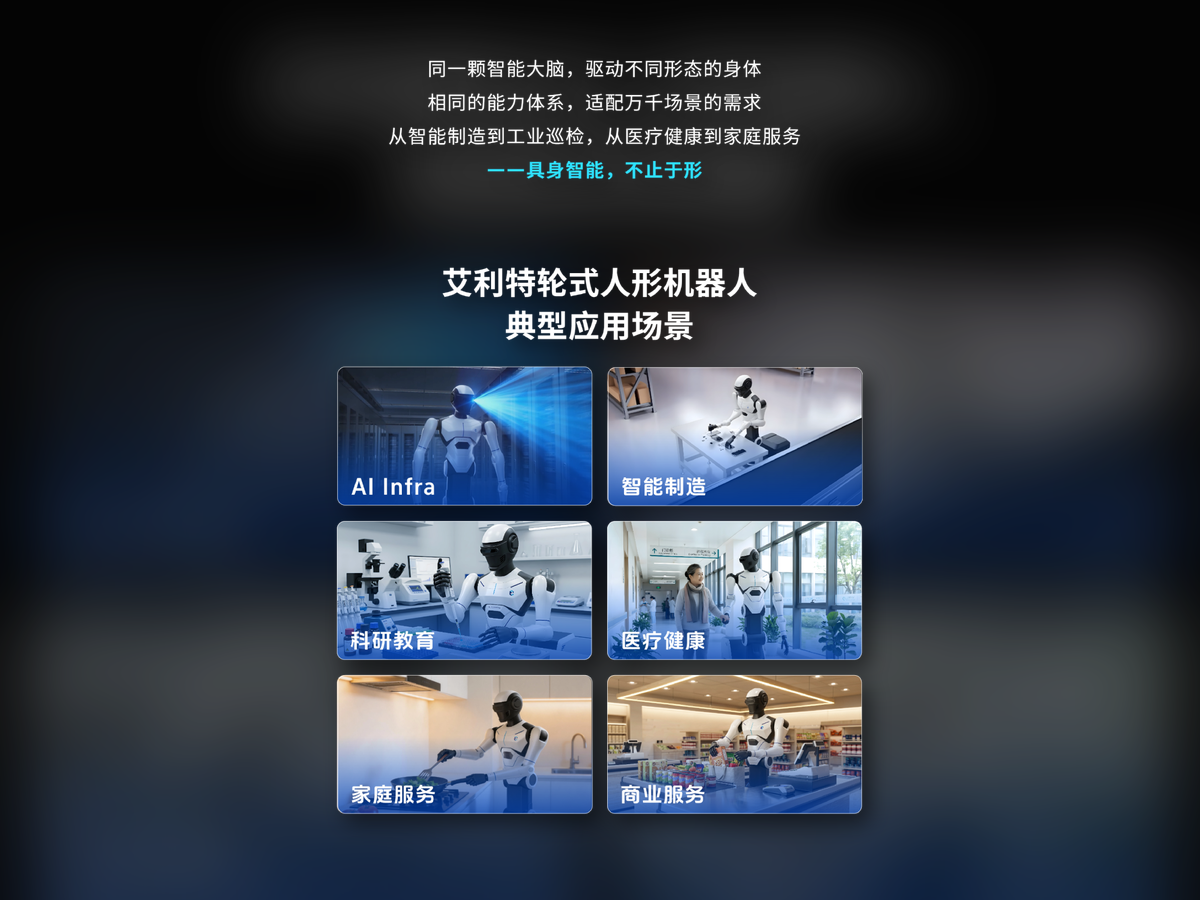
統一顆智能年夜腦,驅動差別形態的身體;不異的能力系統,適配萬千場景的需求。Centaur-G1 面向 AI Infra、智能制造、科研教誨、醫療康健、家庭辦事及貿易辦事等典型標的目的,摸索人形呆板人于多場景中的運用界限。
于 AI Infra 場景中,Centaur-G1 可面向機房、辦事器、光模塊等高價值財產鏈使命舉行能力延展;于智能制造中,可摸索跨工位協作、柔性操作及周詳輔助;于科研教誨中,可作為具身智能研究、試驗講授及運用驗證平臺;于醫療康健、貿易辦事及家庭辦事標的目的,則可繚繞輔助辦事、情況感知及人機交互進一步拓展。
需要夸大的是,人形呆板人其實不象征著替換所有主動化方案。對于在固定工位上下料、碼垛、焊接、力控裝置等明確場景,協作呆板人、碼垛一體機、焊接事情站仍舊是更直接的工程選擇。Centaur-G1 更合適呈現于需要挪動操作、雙臂協作、情況理解及跨場景使命的判定鏈路中。
以一腦多形,開啟工業智能新紀元從協作呆板人到復合呆板人,再到輪式人形呆板人,艾利特呆板人正于沿著“一腦多形”的戰略路徑連續推進:用同一的智能能力,驅動差別呆板人形態,辦事從工業制造到大眾辦事的多元場景。
Centaur-G1 的發布,不只是一次產物形態的更新,更是艾利特對于具身智能時代“智能操作呆板人”的體系性回覆:呆板人要擁有更智慧的年夜腦,也要擁有更合適使命的身體;既能理解繁雜情況,也能完成靠得住操作。
將來,艾利特將繼承繚繞具身智能、智能操作及多形態呆板人矩陣舉行技能迭代,讓呆板人從單點主動化裝備,走向可理解、可協作、可進化的智能伙伴。